

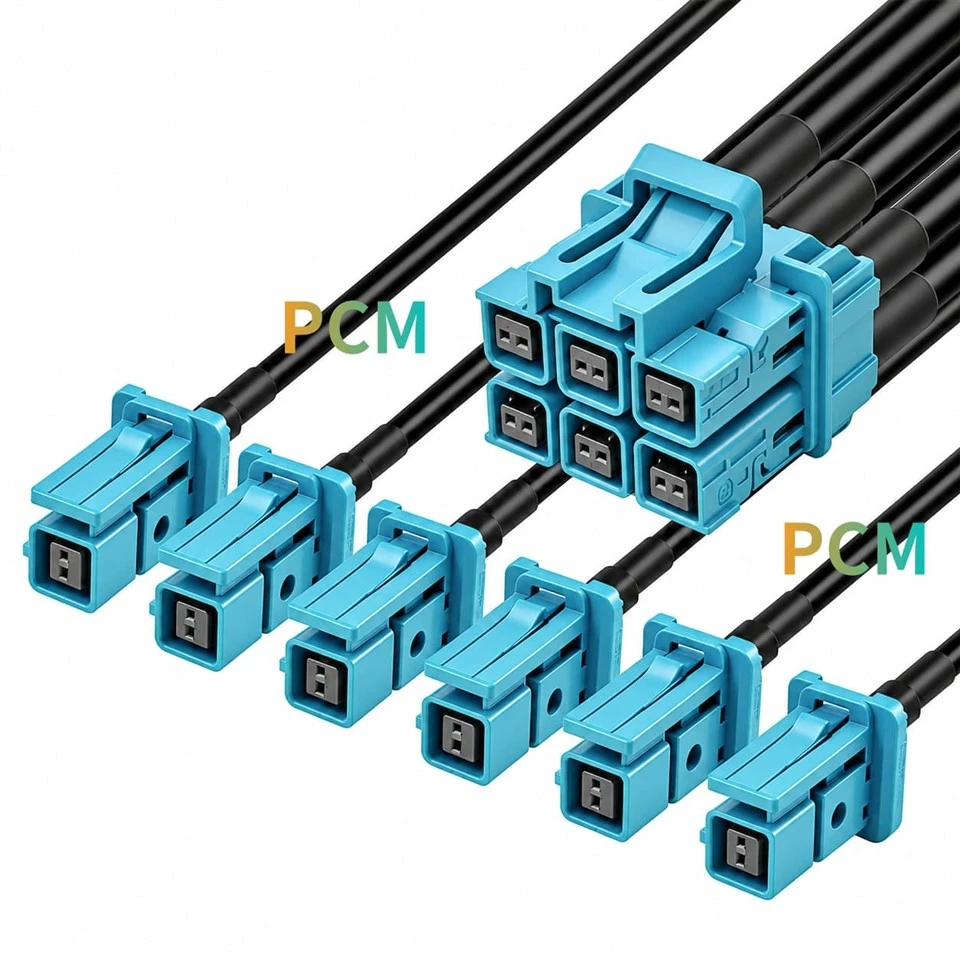


MATEnet 6 พอร์ต Gigabit Ethernet Harness
ชุดนี้ได้รับการพัฒนารอบTE Connectivity MATEnet 6 พอร์ตอินเทอร์เฟซข้อมูลความเร็วสูงสำหรับยานยนต์. อินเทอร์เฟซพอร์ตหก-ที่รวมเข้าด้วยกันหนึ่งพอร์ตจัดการลิงก์ส่วนต่างความเร็วสูงอิสระหกรายการ ซึ่งสามารถยุติได้ในตัวเชื่อมต่อ MATEnet หกตัวเชื่อมต่อเดียว ตัวเชื่อมต่อ Rosenberger H-MTD หกตัวเชื่อมต่อ หรืออินเทอร์เฟซ MATEnet 6 พอร์ตอื่นเพื่อการขยายหลาย-ช่องสัญญาณที่สมบูรณ์
แตกต่างจากสายเคเบิลต่อขยายอีเธอร์เน็ตยานยนต์แบบหนึ่งต่อหนึ่งทั่วไป ค่าสำคัญของสถาปัตยกรรมนี้คือบูรณาการหลายช่องทาง. รอบหน่วยประมวลผลกลาง ตัวควบคุมโดเมน ตัวควบคุมโซน เกตเวย์ของยานพาหนะ หรือม้านั่งทดสอบ HIL ลิงก์เครือข่ายอิสระ 6 รายการสามารถกำหนดเส้นทางจากอินเทอร์เฟซรวมเดียวไปยังกล้อง เซ็นเซอร์ ECU สวิตช์ หรือโหนดอีเทอร์เน็ตอื่นๆ
Dacar 647-4 สามารถใช้กับการออกแบบชุดสายไฟข้อมูลความเร็วสูงของยานยนต์ที่สอดคล้องกัน แอสเซมบลี MATEnet หกแชนเนลที่เผยแพร่ต่อสาธารณะใช้สถาปัตยกรรมที่รวม2333538-อินเทอร์เฟซรหัส Z หกพอร์ต 9 พอร์ต, พอร์ตเดี่ยว 2302461-9 หกพอร์ต และสายเคเบิล Dacar 647-4. ประสิทธิภาพ Gigabit ที่แท้จริงควรได้รับการตรวจสอบโดยเทียบกับ P/N ของตัวเชื่อมต่อที่สมบูรณ์ ความยาวสายเคเบิล การสิ้นสุด ลิงก์ดิฟเฟอเรนเชียล 100 โอห์ม PHY และการตรวจสอบ-ลิงก์ที่เสร็จสิ้นแล้ว
การกำหนดค่าทั้งห้ารูปแบบกล่าวถึงโทโพโลยีอินเทอร์เฟซที่แตกต่างกันห้าแบบ:สาขาตัวเมีย MATEnet, สาขาตัวผู้ MATEnet, สาขาตัวเมีย H-MTD, สาขาตัวผู้ H- MTD และส่วนขยาย 6 พอร์ตถึง 6 พอร์ต.

TE MATEnet 6 พอร์ต ถึง 6 × ตัวเมีย พอร์ตเดียว
การกำหนดค่านี้แบ่งอินเทอร์เฟซ 6 พอร์ตที่รวมไว้หนึ่งอินเทอร์เฟซออกเป็นสาขาหญิง MATEnet เดี่ยวอิสระหกสาขา ทำให้ CH1–CH6 สามารถเชื่อมต่อกับโหนดเครือข่ายหกโหนดได้
มีประโยชน์อย่างยิ่งเมื่อ ECU หรือเกตเวย์ส่วนกลางมีพอร์ตอีเธอร์เน็ตสำหรับยานยนต์หลายพอร์ต ในขณะที่กล้อง เซ็นเซอร์ หรือโมดูลทดสอบกระจายทั่วทั้งระบบ
ความยาวและป้ายกำกับแต่ละสาขาสามารถปรับแต่งได้เพื่อสร้างช่องทางที่ชัดเจนกับความสัมพันธ์ของอุปกรณ์ การผสมพันธุ์เพศ การเขียนโค้ด และการแมปช่องต้องได้รับการตรวจสอบก่อนการผลิต
TE MATEnet 6 พอร์ตถึง 6 × ตัวผู้พอร์ตเดียว
เวอร์ชันนี้รวมอินเทอร์เฟซหลัก 6 พอร์ตเข้ากับ MATEnet Male Branch หกตัวสำหรับ ECU อุปกรณ์ต่อพ่วง บอร์ดทดสอบ หรือโมดูลเครือข่ายที่ติดตั้งอินเทอร์เฟซตัวเมียที่สอดคล้องกัน
เมื่อเปรียบเทียบกับการเพิ่มอะแดปเตอร์เพศหกตัวแยกกัน การกำหนดการวางแนวของตัวเชื่อมต่อที่ถูกต้องจะช่วยลดความยุ่งยากโดยตรงในการทดสอบหลาย- สายรัดและลดจุดเชื่อมต่อระดับกลาง
ในแพลตฟอร์มการพัฒนา ADAS แต่ละสาขาสามารถติดป้ายกำกับสำหรับกล้อง 1–4, เกตเวย์, เซ็นเซอร์ หรือโหนดการทำงานอื่นๆ เพื่อให้ประกอบและแก้ไขปัญหาได้ง่ายขึ้น


TE MATEnet 6 พอร์ตถึง 6 × Rosenberger H- MTD ตัวเมีย
ผลิตภัณฑ์นี้กำหนดเส้นทางการเชื่อมโยงทางกายภาพของ MATEnet หกรายการไปยังอินเทอร์เฟซหญิง Rosenberger H- MTD หกรายการสำหรับระบบที่แตกต่างกัน โดยที่ตัวควบคุมหลักใช้สถาปัตยกรรมพอร์ตหลายพอร์ต TE- ในขณะที่ ECU ของกล้อง เกตเวย์ อินเทอร์เฟซเซ็นเซอร์ หรืออุปกรณ์ทดสอบใช้ H- MTD
การปรับเปลี่ยนอินเทอร์เฟซทางกายภาพของแบรนด์หกแบบ-สามารถรวมเข้าด้วยกันเป็นสายรัดเดียว ช่วยลดความซับซ้อนในการจัดการอะแดปเตอร์แยกกัน MATEnet-เป็น-H-MTD ไม่ใช่การแปลงโปรโตคอล ต้องตรวจสอบสถาปัตยกรรม 100 โอห์ม การกำหนดพิน การเข้ารหัส PHY และลิงก์ทั้งหมด
TE MATEnet 6 พอร์ตถึง 6 × Rosenberger H- MTD ตัวผู้
เวอร์ชันนี้ออกแบบมาสำหรับสถาปัตยกรรมเครือข่ายที่อุปกรณ์ปลายทาง 6 เครื่องต้องการอินเทอร์เฟซสายเคเบิลตัวผู้ H-MTD ที่สอดคล้องกัน
สาขาทั้งหกสามารถเชื่อมต่อ ECU, อินเทอร์เฟซ HIL, อะแดปเตอร์อีเทอร์เน็ตสำหรับยานยนต์ หรือโมดูลทดสอบเซ็นเซอร์ในสภาพแวดล้อมการพัฒนาเครือข่ายยานพาหนะที่ซับซ้อน-ได้อย่างอิสระ
คุณค่าของมันไม่เพียงแต่อยู่ที่การเพิ่มตัวเชื่อมต่อเท่านั้น แต่ยังอยู่ในการจัดระเบียบโหนดความเร็วสูง-ที่กระจายตามภูมิศาสตร์หกโหนดไว้ในระบบชุดสายไฟที่ตรวจสอบย้อนกลับได้ แนะนำให้ใช้การระบุตัวตน CH1–CH6 และบันทึกการแมปแบบคงที่สำหรับชุดประกอบที่กำหนดเอง


พอร์ต TE MATEnet 6 ถึงพอร์ต MATEnet 6
การกำหนดค่านี้ยังคงอินเทอร์เฟซพอร์ต 6- ที่ปลายทั้งสองข้างไว้ โดยไม่ทำให้ลิงก์เครือข่ายทั้งหกขาดหายไป เหมาะสำหรับการย้าย-ตัวควบคุมส่วนกลาง ส่วนขยายอินเทอร์เฟซ HIL -การจัดเรียงยานพาหนะต้นแบบ และการเชื่อมต่อโมดูลเครือข่ายหลาย-พอร์ต
เมื่อเปรียบเทียบกับสายต่อแยกอิสระหกสาย ชุดประกอบแบบ 6- พอร์ตต่อ 6 พอร์ตทำให้สามารถติดตั้ง รักษาความปลอดภัย และดูแลรักษาข้อต่อทั้ง 6 เส้นเป็นโมดูลชุดสายไฟชุดเดียวได้
จะต้องไม่ถือว่าการแมป CH1 → CH1 ถึง CH6 → CH6 และควรได้รับการยืนยันจากการวาดอย่างเป็นทางการและคำจำกัดความช่องอุปกรณ์
การใช้งานทั่วไป


คุณสมบัติผลิตภัณฑ์
สถาปัตยกรรมสายรัดหลายพอร์ต 1 × 6
อินเทอร์เฟซหลักหกพอร์ตหนึ่งพอร์ตสามารถจัดระเบียบสาขาข้อมูลความเร็วสูงอิสระหกสาขาให้เป็นสถาปัตยกรรมชุดควบคุมหลายพอร์ตที่ชัดเจนรอบๆ ECU ส่วนกลาง รองรับแพลตฟอร์มยานพาหนะสมัยใหม่พร้อมจำนวนพอร์ตเครือข่ายที่เพิ่มขึ้นอย่างรวดเร็ว
การจัดการช่อง CH1 CH6 อิสระ
แต่ละสาขาจากทั้งหกสาขาสามารถมีป้ายกำกับ ความยาว และคำจำกัดความปลายทางของตัวเองได้ ช่วยให้สามารถตรวจสอบการเชื่อมโยงทางกายภาพทุกรายการจากตัวเชื่อมต่อหลักไปยัง ECU หรือเซ็นเซอร์เฉพาะ และลดข้อผิดพลาดในการประกอบหลายช่องสัญญาณ
โซลูชันสายเคเบิล Dacar 647- 4
ซีรีส์นี้สามารถออกแบบด้วย LEONI Dacar 647-4 สำหรับการส่งข้อมูลความเร็วสูงของยานยนต์ โดยมีแพลตฟอร์มเคเบิลทั่วไปผ่านลิงก์ดิฟเฟอเรนเชียลอิสระ 6 รายการ และทำให้การผลิต การจัดการสาขา และการตรวจสอบทำได้ง่ายขึ้น
MATEnet H-ตัวเลือก MTD หลายอินเทอร์เฟซ
อินเทอร์เฟซสาขาสามารถใช้ MATEnet หรือ H-MTD ตามระบบนิเวศของตัวเชื่อมต่อปลายทาง โดยมีตัวเลือกเพศชายเพศหญิงทำให้มีอินเทอร์เฟซหลักหก-พอร์ตหนึ่งพอร์ตเพื่อรองรับแพลตฟอร์มการพัฒนาและทดสอบยานยนต์หลายรายการ
ข้อดีของผลิตภัณฑ์
● หกลิงค์ได้รับการจัดการเป็นหนึ่งโมดูลสายรัด
ค่าหลักไม่เพียงแค่มีตัวเชื่อมต่อหกตัวเท่านั้น แต่ยังจัดการลิงก์เครือข่ายหกลิงก์เป็นโมดูลชุดสายไฟที่มีการจัดระเบียบ มีป้ายกำกับ และปลอดภัย ช่วยลดความยุ่งเหยิงของสายเคเบิลและความพยายามในการบำรุงรักษา
● ปรับขนาดได้สำหรับเครือข่ายยานพาหนะแบบรวมศูนย์
เนื่องจาก ADAS และแพลตฟอร์มคอมพิวเตอร์ส่วนกลางเชื่อมต่อกล้อง เซ็นเซอร์ และ ECU ได้มากขึ้น ชุดสายไฟหลาย-พอร์ตจะจัดระเบียบการเชื่อมต่อทางกายภาพเพิ่มเติม โดยไม่ต้องใช้ขั้วต่อหลัก-แยกกันจำนวนมาก
● ลดชั้นของอะแดปเตอร์ในแพลตฟอร์ม MATEnet H-MTD
จุดประสงค์เพื่อสร้างสายรัด MATEnet{0}} ถึง-H-MTD จำนวน 6 สาขา ช่วยลดจุดเชื่อมต่อและพื้นที่ที่เกี่ยวข้องกับอะแดปเตอร์อิสระ 6 ตัว ทำให้เหมาะสำหรับการตั้งค่าห้องปฏิบัติการแบบตายตัวมากขึ้น
● การกำหนดเส้นทางเฉพาะอุปกรณ์สำหรับทั้งหกช่อง
CH1–CH6 ไม่จำเป็นต้องมีความยาวสาขาเท่ากัน แต่ละสาขาสามารถออกแบบรอบๆ จุดหมายปลายทางได้ ในขณะเดียวกันก็รักษาข้อกำหนดทางไฟฟ้าของลิงก์ความเร็วสูง-ไว้
MATEnet 6 Port Breakout เป็น 1 ถึง 6 Ethernet Splitter หรือไม่
เลขที่
ในกรณีที่ตัวเชื่อมต่อหก-พอร์ตมีอินเทอร์เฟซข้อมูล MATEnet หกอินเทอร์เฟซแยกกัน ชุดสายไฟแยกจะกำหนดเส้นทางเพียงอย่างเดียวพอร์ต 1 ถึงพอร์ต 6 แยกกัน.
ไม่ทำซ้ำข้อมูลจากพอร์ต 1 ถึงหกอุปกรณ์ และไม่ทำการสลับ กำหนดเส้นทาง การเรียนรู้ MAC หรือการส่งต่อแพ็กเก็ต
คำอธิบายที่ถูกต้องทางเทคนิคมากขึ้นคือ:
ชุดสายรัดฝ่าวงล้อมอีเธอร์เน็ตยานยนต์ 6 พอร์ต
แทนที่จะเป็นตัวแยกอีเธอร์เน็ตแบบพาสซีฟทั่วไป
สายเคเบิลช่องสัญญาณเดียว-มีเส้นทางข้อมูลเพียงเส้นทางเดียว ในขณะที่สายรัดหก-ช่องสัญญาณจะบรรทุก CH1–CH6 พร้อมกัน หากมีการสลับสาขาระหว่างการผลิต การติดฉลาก หรือการติดตั้ง แสดงว่าสามารถเชื่อมต่อ ECU หรือเซ็นเซอร์ที่ไม่ถูกต้องได้
ภาพวาดจึงควรกำหนดการแมปเช่น:
CH1 → อุปกรณ์ A;
CH2 → อุปกรณ์ B;
CH3 → อุปกรณ์ C;
CH4 → อุปกรณ์ D;
CH5 → อุปกรณ์ E;
CH6 → อุปกรณ์ F.
การทดสอบความต่อเนื่องและการระบุช่องควรตรวจสอบการแมประหว่างการผลิต
คำถามที่พบบ่อยเกี่ยวกับผลิตภัณฑ์
TE 2302461-9 เป็นขั้วต่อตัวเมีย MATEnet 6 พอร์ตหรือไม่
ไม่ใช่โดยตรง. TE ระบุ 2302461-9 เป็นMATENET INLINE COUPLER, ASSY, COD Z. ในแอสเซมบลี MATEnet หก-ช่องสัญญาณที่เปิดเผยต่อสาธารณะ 2333538-9 ใช้สำหรับอินเทอร์เฟซรหัส 6- พอร์ต Z- ในขณะที่ 2302461-9 ใช้สำหรับสาขาพอร์ตเดียว การวาดโครงการจริงและ BOM ควรกำหนดตัวเชื่อมต่อหกพอร์ต
6 Port Breakout แยกหนึ่ง Ethernet Link ออกเป็นหกหรือไม่?
ไม่ โดยจะกำหนดเส้นทางพอร์ตข้อมูลทางกายภาพอิสระหกพอร์ตโดยแยกจากกัน และไม่ทำซ้ำแพ็กเก็ตหรือทำการสลับหรือกำหนดเส้นทาง
หกสาขาสามารถแลกเปลี่ยนกันได้อย่างอิสระ ?
ไม่ CH1–CH6 ควรเป็นไปตามแผนผังที่กำหนดโดย ECU สวิตช์ หรืออุปกรณ์ และยังคงสอดคล้องกันทั้งแบบร่าง ฉลาก และการทดสอบการผลิต
MATEnet เป็น H-MTD เป็นตัวแปลงโปรโตคอลหรือไม่
ไม่ ชุดสายรัดให้การปรับอินเทอร์เฟซดิฟเฟอเรนเชียลความเร็วสูง-ทางกายภาพโดยไม่ต้องเปลี่ยน PHY ของอีเทอร์เน็ต เฟรม หรือโปรโตคอลการสื่อสาร
โปรเจ็กต์ใดที่ได้รับประโยชน์สูงสุดจากการควบคุมหก-ช่องสัญญาณ
เหมาะอย่างยิ่งกับการประมวลผลส่วนกลาง แพลตฟอร์มเซ็นเซอร์หลายตัวของ ADAS ตัวควบคุมโซน เกตเวย์ของยานพาหนะ ระบบ HIL ยานพาหนะต้นแบบ และการทดสอบ ECU หลาย- แทนที่จะใช้ลิงก์แบบจุดต่อจุดแบบอุปกรณ์เดียวธรรมดา

ป้ายกำกับยอดนิยม: matenet 6 พอร์ตกิกะบิตอีเธอร์เน็ตเทียม ผู้ผลิตจีน matenet 6 พอร์ตกิกะบิตอีเธอร์เน็ตเทียม ซัพพลายเออร์ โรงงาน


